4 de junho de 2021
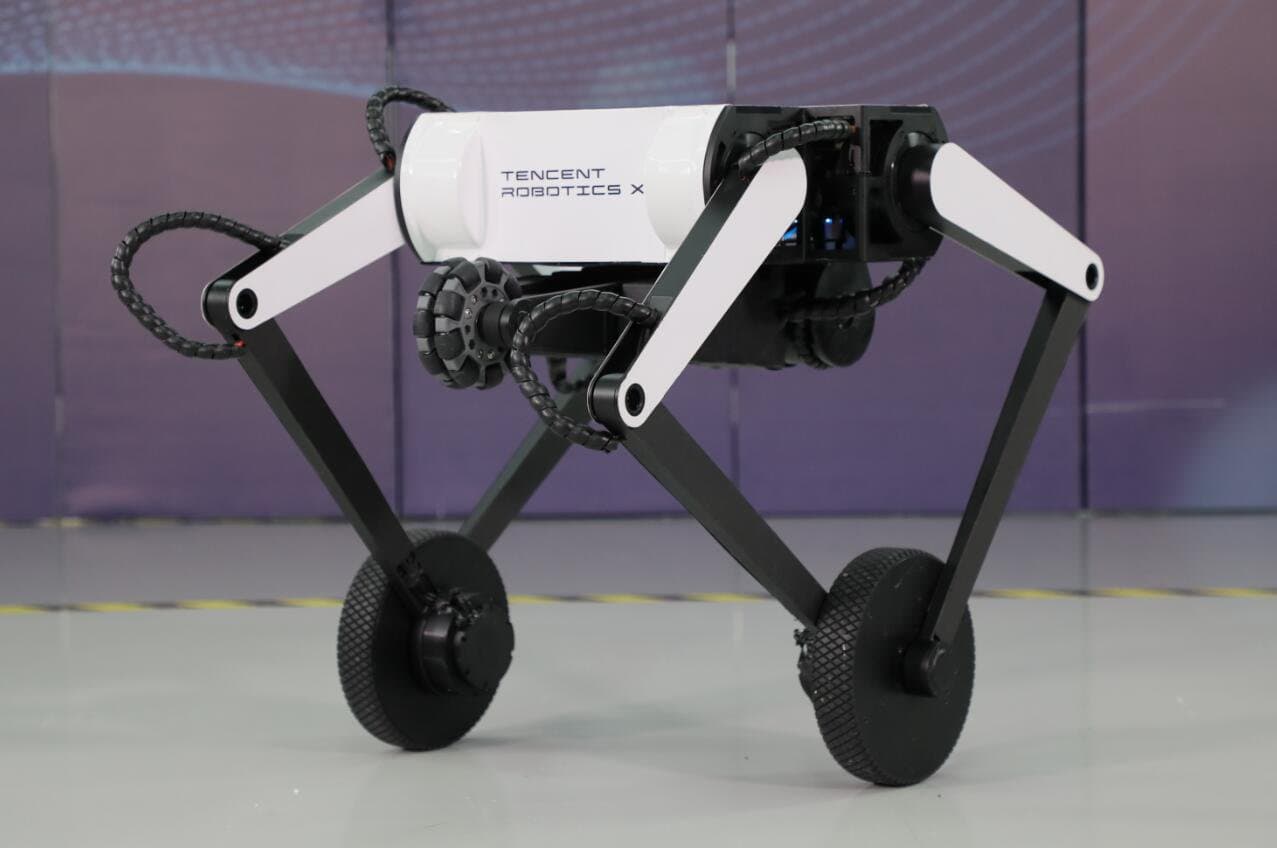
O laboratório Tencent Robotics X Lab lançou um novo tipo de robô: “Ollie”. Ollie é um robô que tem rodas nas pernas (wheel-legged robot) e sua estrutura permite que se mova rapidamente. A habilidade de Ollie com as pernas permite que se adapte a terrenos irregulares, e faça movimentos complicados como passos de salto e cambalhotas de 360°. (Fonte: Tencent; imagem mostra a combalhota do Ollie) No ICRA 2021, realizado há poucos dias, o diretor dos laboratórios Tencent AI Lab e Robotics X Lab, Zhang Zhengyou, apresentou o progresso de desenvolvimento do Robotics X Lab no campo de pesquisa robótica móvel e compartilhou dados técnicos de Ollie pela primeira vez. Tecnologias do robô Ollie De acordo com Zhang Zhengyou, o desempenho atlético de Ollie se deve principalmente ao mais recente progresso de pesquisa do laboratório Tencent Robotics X Lab: a tecnologia de controle não linear, controle de dinâmica de corpo inteiro e planejamento de trajetória. A tecnologia de controle não linear permite um equilíbrio avançado do robô, mantendo o equilíbrio parado ou móvel, essa mesma tecnologia já foi utilizada antes na bicicleta com autobalanceamento desenvolvida pelo próprio laboratório. Em relação com o formato e características do robô, a equipe de pesquisa e desenvolvimento do laboratório aplica métodos de controle não linear, permitindo que o robô Ollie tenha um bom equilíbrio e robustez, mesmo em inclinações agudas. O controle de dinâmica de corpo todo é como se colocássemos um “cérebro” no Ollie. Utlizando um método de otimização para obter o torque de cada articulação para ajustar a postura do corpo todo, não apenas consegue realizar movimentos de alta dificuldade, como também permanecer equilibrado após um distúrbio como cambalhotas e colisões. (Fonte: Tencent; imagem mostra a estabilidade do robô) Além do equilíbrio, Ollie ainda tem a capacidade de planejamento de trajetória. Depois de fazer um movimento difícil, Ollie usa seu “cérebro” para “pensar” antecipadamente sua próxima trajetória, ou seja, como usar o seu formato e estrutura para maximizar o desempenho para atingir o movimento pretendido. Usando a dinâmica de corpo todo como base, Ollie separa o processo de pulo ou cambalhota em três estágios: salto, vôo e pouso. Após a otimização, a sequência de valores de referência das posições do motor articular, velocidades e torques articulares que completam todo o movimento é obtido. (Fonte: Tencent; imagem mostra Ollie subindo um degrau) Com isso, Ollie mesmo com uma altura de apenas 35 cm, consegue alcançar um degrau de 40 cm de altura, e dar um salto vertical de 60 cm, até mesmo uma cambalhota no ar de 360° não é uma tarefa impossível para o robô. No chão, Ollie fica de pé, mesmo se acontecer qualquer coisa, ele não vai cair. (Fonte: Tencent; imagem mostra o equilíbrio de Ollie após um distúrbio) Zhang Zhengyou disse que o laboratório Robotics X Lab está focando nas capacidades básicas do robô, como movimento, destreza e inteligência. A estrutura da tecnologia móvel da Robotics X Lab pode ser comparada com “órgãos” do robô, como tronco, olhos e cérebro. O diretor do laboratório declarou também que, no futuro, a Tencent Robotics X Lab fará uma exploração completa e de múltiplos campos na indústria de robótica e continuará a se mover em direção a um futuro onde humanos e máquinas coexistam e criem juntos. Fonte: 21st Century Business Herald