
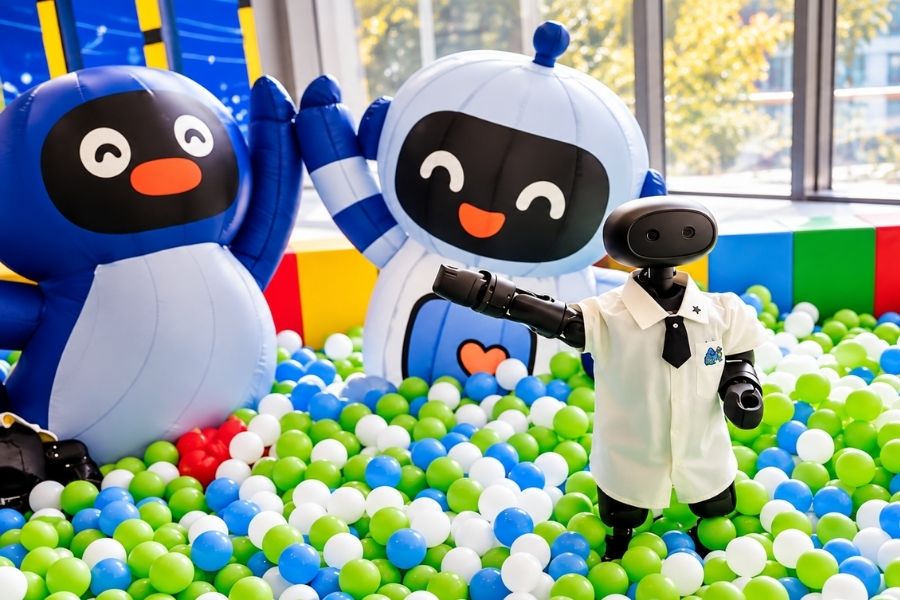
Robôs correndo, tropeçando, manipulando objetos delicados e aprendendo com os próprios erros fazem parte de um experimento em Pequim que busca desenvolver máquinas capazes de adquirir novas habilidades por meio da experiência. O espaço, instalado no Parque Shougang, recebeu o nome de “Jardim de Infância dos Robôs” e reúne mais de dez modelos de diferentes formatos.
A ideia é fazer com que os robôs aprendam por tentativa e erro em ambientes físicos, em vez de depender apenas de comandos previamente definidos ou da imitação de movimentos humanos. O projeto foi desenvolvido pela Tashan Technology com participação da equipe de Richard Sutton, vencedor do Prêmio Turing de 2024 e um dos principais pesquisadores de aprendizado por reforço.
Antes dos testes, alguns robôs recebem adaptações para suportar quedas e são revestidos com uma espécie de pele eletrônica. Sensores instalados nas pontas dos dedos conseguem identificar força, direção e temperatura, enquanto outras partes do corpo registram colisões e a intensidade do contato.
Essa sensibilidade permite, por exemplo, que as máquinas aprendam a segurar alimentos frágeis, como tofu e batatas fritas, sem quebrá-los. Quedas também fazem parte do treinamento: quando uma tentativa termina mal, a informação é usada para ajustar o comportamento do robô nas próximas ações.
O espaço é dividido em áreas de testes, aprendizado e interação. Em uma delas, os robôs entram em contato com objetos macios e diferentes superfícies. Em outra, o objetivo é fazer com que observem outros robôs, antecipem suas ações e cooperem em tarefas, como transportar objetos maiores, sem que cada movimento seja determinado por uma pessoa.
A proposta difere dos centros tradicionais de treinamento de robôs, que costumam utilizar demonstrações humanas para gerar grandes volumes de dados. No “jardim de infância”, a prioridade é permitir que as máquinas explorem o ambiente e produzam experiência a partir das próprias interações. O modelo ainda está em fase experimental.
Fonte: stdaily